水质巡测机器人/ 水质巡测载体
水质巡测载体
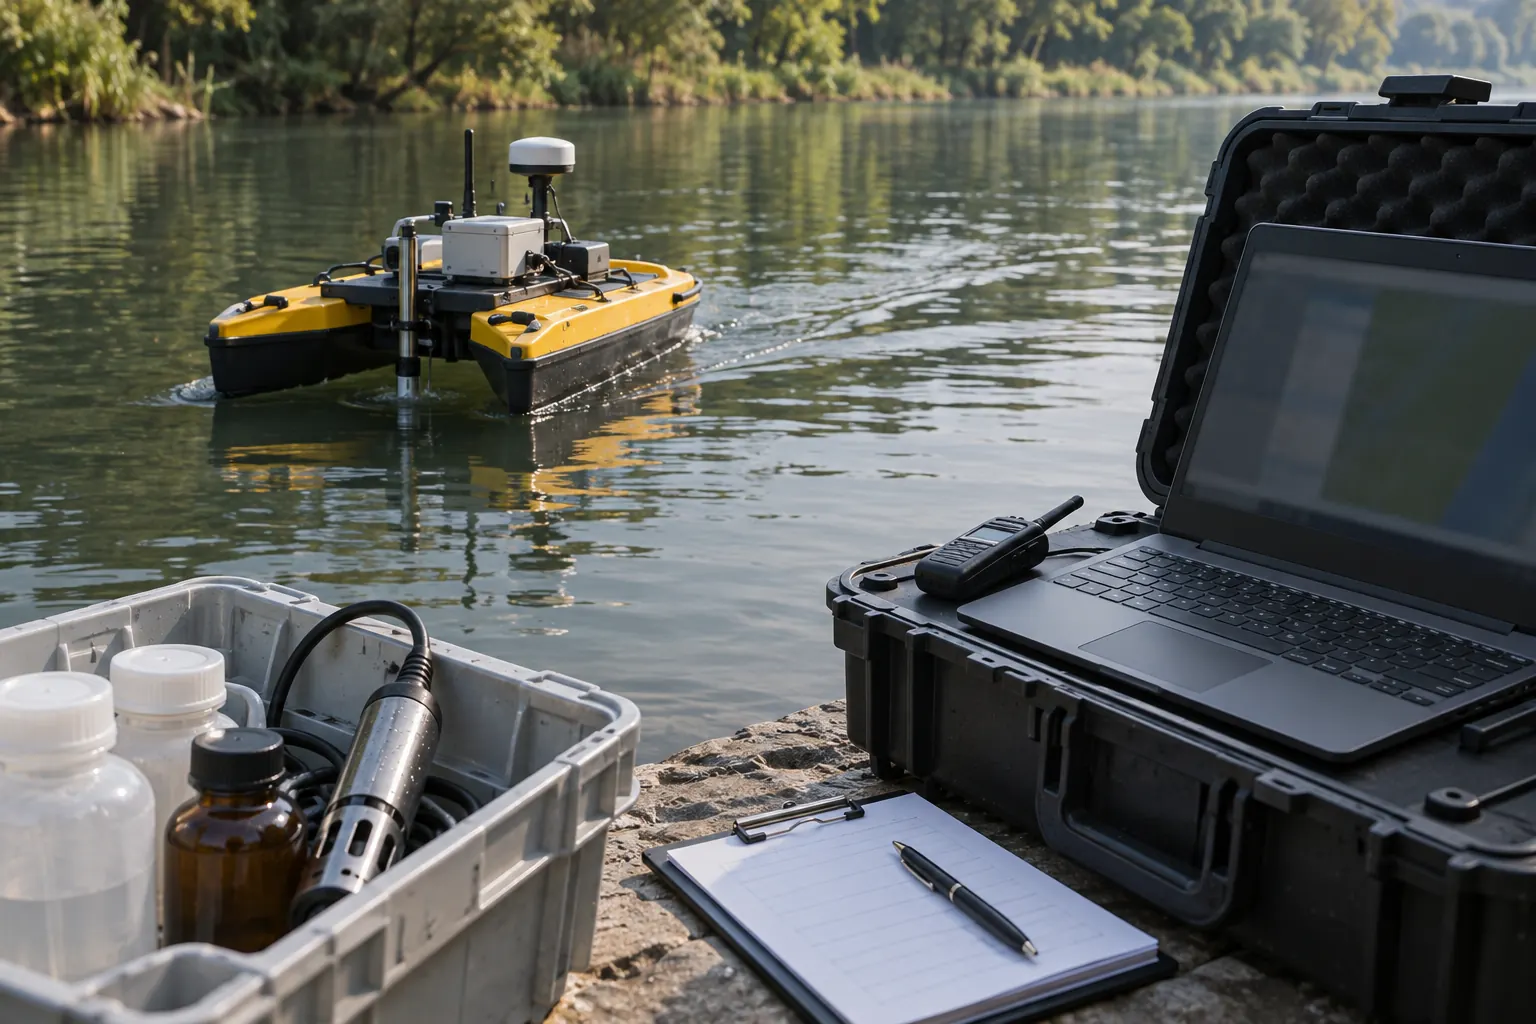
巡测载体要为测量留出合适位置与停留过程。路线走得快不一定提高有效样本量,推进扰动与传感器稳定过程需要任务评估。
选型与应用说明
原理与关键区别
巡测载体要为测量留出合适位置与停留过程。路线走得快不一定提高有效样本量,推进扰动与传感器稳定过程需要任务评估。
具体核对步骤
- 给测点、深度和时段编号
- 记录停留与移动采样状态
- 核对探头位置及平台干扰
容易误判的地方
不能用航速推算仪器有效测量频次。
本方向输入与判断
点位、时间安排、岸上条件
航行任务与读数采集怎样同步?
核对点位可达及停留方式
保留记录
点位日志与任务轨迹
适用边界
平台资料不等于检测资质
原始资料阅读
[S1] Guidelines and Standard Procedures for Continuous Water-Quality Monitors
https://www.usgs.gov/publications/guidelines-and-standard-procedures-continuous-water-quality-monitors-station-operation
已阅读 USGS 官方出版摘要并核对官方收录目录;全文报告曾返回 403,不声称阅读全文或适用所有场景。
[S2] Chapter A6.2. Dissolved oxygen
https://www.usgs.gov/publications/chapter-a62-dissolved-oxygen
已阅读官方出版摘要;具体测量步骤应查对应仪器及方法原文,不作为本站检测能力证明。
沟通前准备
复核记录字段
1. 给测点、深度和时段编号
2. 记录停留与移动采样状态
3. 核对探头位置及平台干扰
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。